Kontrolery lotu do dronów FPV i małych dronów
Producenci w tej grupie:
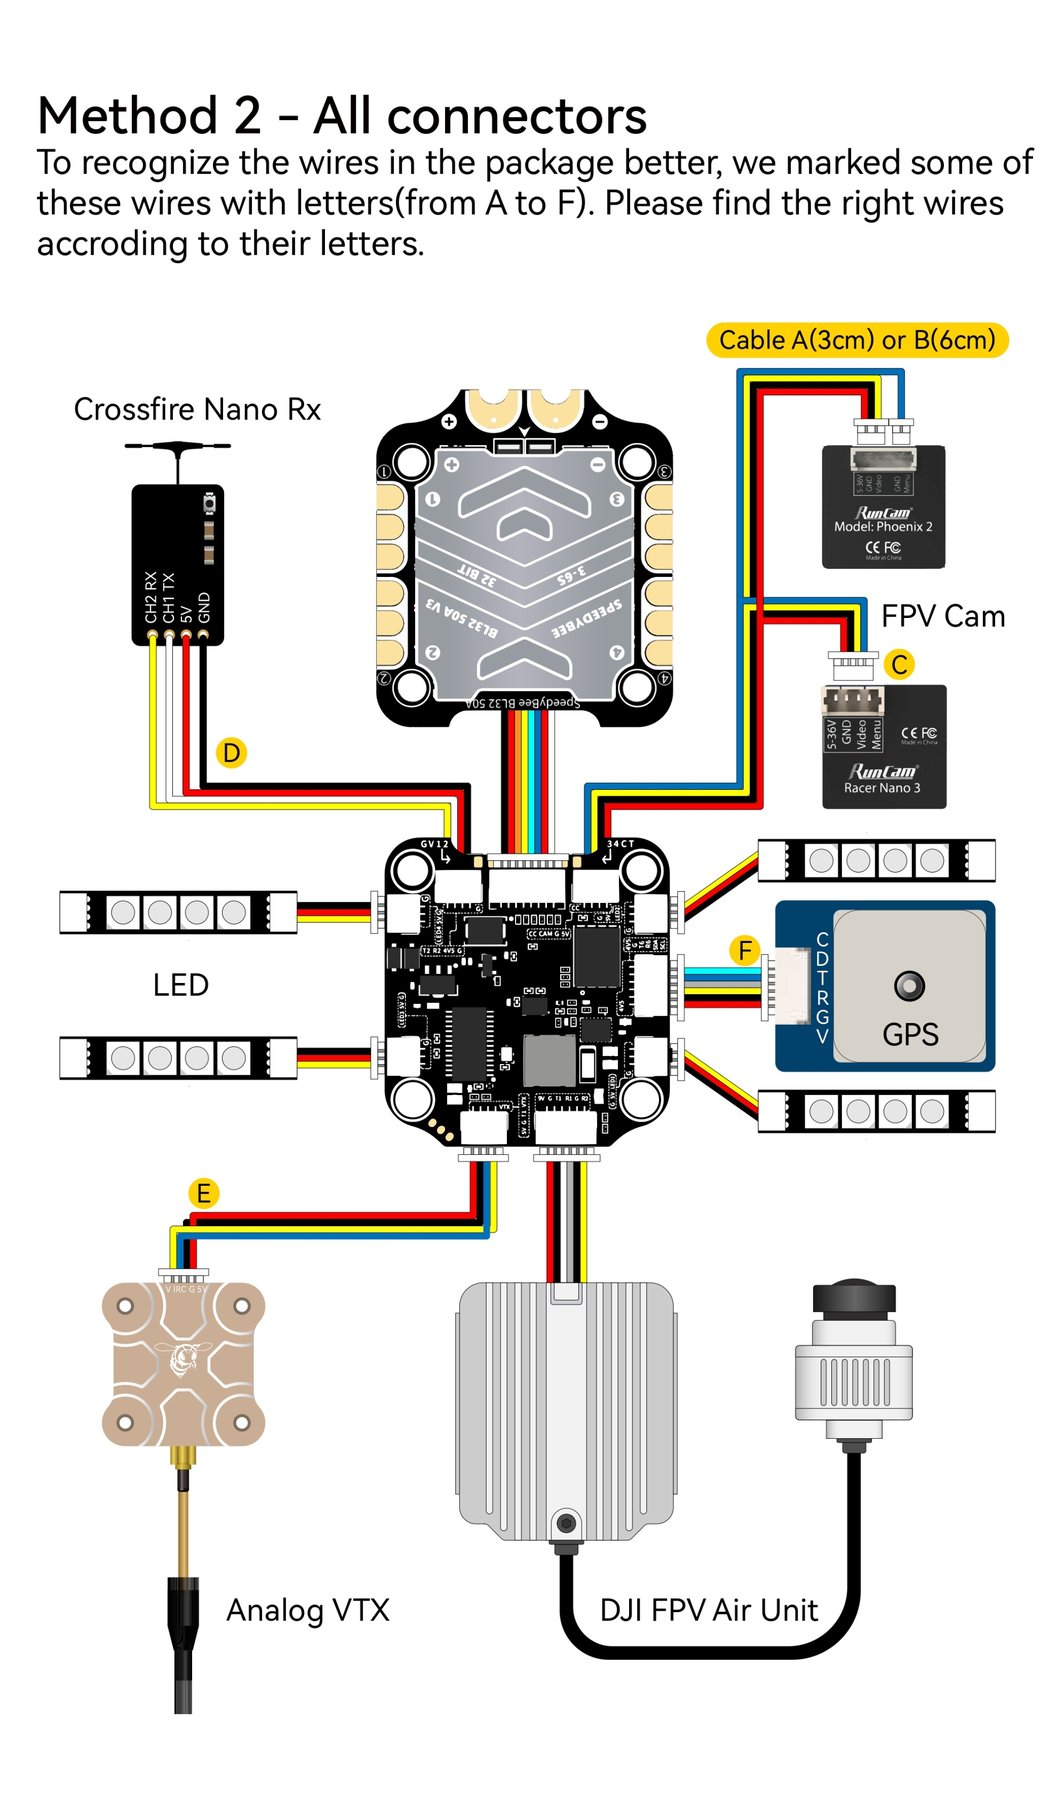 SpeedyBee F7 V3
Kontroler lotu to kompaktowa płytka sterująca drona: odczytuje IMU i barometr, miesza polecenia sterujące i przekazuje je do regulatorów ESC. Typowe są płytki z Betaflight, INAV lub ArduPilot do dronów FPV i małych samolotów bezzałogowych.
Wymiary (mm)
Wymiary modułu, płyty nośnej lub obudowy; w płytkach FPV dodatkowo rozstaw otworów. W autopilotach modułowych należy uwzględnić płytę bazową.
Liczba barometrów
Liczba czujników ciśnienia do pomiaru wysokości. Drugi barometr służy jako rezerwa.
Napięcie zasilania (V)
Dopuszczalne napięcie zasilania: albo napięcie stabilizowane z modułu zasilania, albo bezpośrednio napięcie akumulatora (w S). W płytkach zasilanych wprost z akumulatora należy zwrócić uwagę na dopuszczalną liczbę ogniw.
Obsługiwane oprogramowanie układowe (firmware)
Oprogramowanie lotu działające na sprzęcie, na przykład PX4, ArduPilot, Betaflight, INAV albo systemy producenta. Wybór decyduje o funkcjach, stacji naziemnej i ścieżce certyfikacji; otwarte oprogramowanie jest szeroko udokumentowane.
Masa (g)
Masa podzespołu w gramach według producenta. Warto sprawdzić, czy obejmuje przewody, uchwyt lub akcesoria, bo producenci podają ją w różny sposób.
Liczba IMU
Liczba inercyjnych jednostek pomiarowych (IMU). Kilka IMU pozwala sprawdzać wiarygodność pomiarów i przełączać się przy awarii czujnika, co jest ważne w zastosowaniach zawodowych.
Typy IMU
Zastosowane układy czujników, np. ICM-42688-P, BMI088 lub ADIS16470. Różne typy w jednym urządzeniu zmniejszają ryzyko, że jedna wspólna usterka dotknie wszystkich IMU naraz.
Zgodność z NDAA
Informuje, czy producent wyraźnie deklaruje spełnienie amerykańskich zasad zamówień (NDAA). Wartość „ja” (tak) pojawia się tylko przy wyraźnej deklaracji producenta; puste pole oznacza brak znalezionej informacji, a nie odpowiedź „nie”.
Procesor
Główny procesor kontrolera lotu, często mikrokontroler STM32 (F4, F7, H7), w autopilotach czasem z dodatkowym procesorem obsługującym wyjścia. Szybsze procesory pozwalają na bardziej złożone filtry, więcej czujników i oprogramowanie takie jak PX4 lub ArduPilot.
Interfejsy
Złącza dla urządzeń peryferyjnych, na przykład UART, CAN, I2C, wyjścia PWM, Ethernet lub porty telemetrii. Wystarczająca liczba wolnych portów dla GNSS, łączności, regulatorów ESC i ładunku pozwala uniknąć późniejszych przejściówek.
Ważne są rozstaw otworów i rozmiar pasujące do ramy, liczba portów UART dla odbiornika, łącza wideo, GNSS i telemetrii oraz obsługiwane oprogramowanie. Procesory H7 mają zapas mocy dla ArduPilot i złożonych filtrów, płytki F4 i F7 wystarczają w wielu zastosowaniach FPV. Wbudowany OSD nakłada dane lotu na analogowy obraz wideo. Dopuszczalne napięcie zasilania musi pasować do liczby ogniw, jeśli płytka jest zasilana bezpośrednio z akumulatora. Płytki oznaczone przez producenta jako wycofane są odnotowane, a ich następców nie zawsze sprawdzano.
Niektóre płytki SpeedyBee są u producenta oznaczone jako wycofane; nie we wszystkich przypadkach sprawdzono modele następcze.
Jakie oprogramowanie jest potrzebne do wyścigów FPV?
Do freestyle'u i wyścigów FPV popularny jest Betaflight, do funkcji GPS i samolotów bezzałogowych INAV lub ArduPilot.
Co to jest OSD?
To nakładka z napięciem akumulatora, czasem lotu i innymi danymi wyświetlana w obrazie gogli FPV.
Dlaczego liczba portów UART ma znaczenie?
Każde dodatkowe urządzenie szeregowe, takie jak odbiornik, GNSS lub łącze wideo, zajmuje jeden UART; zbyt mała liczba portów ogranicza rozbudowę.