Flugsteuerungen für FPV- und Kleindrohnen
Hersteller in dieser Gruppe:
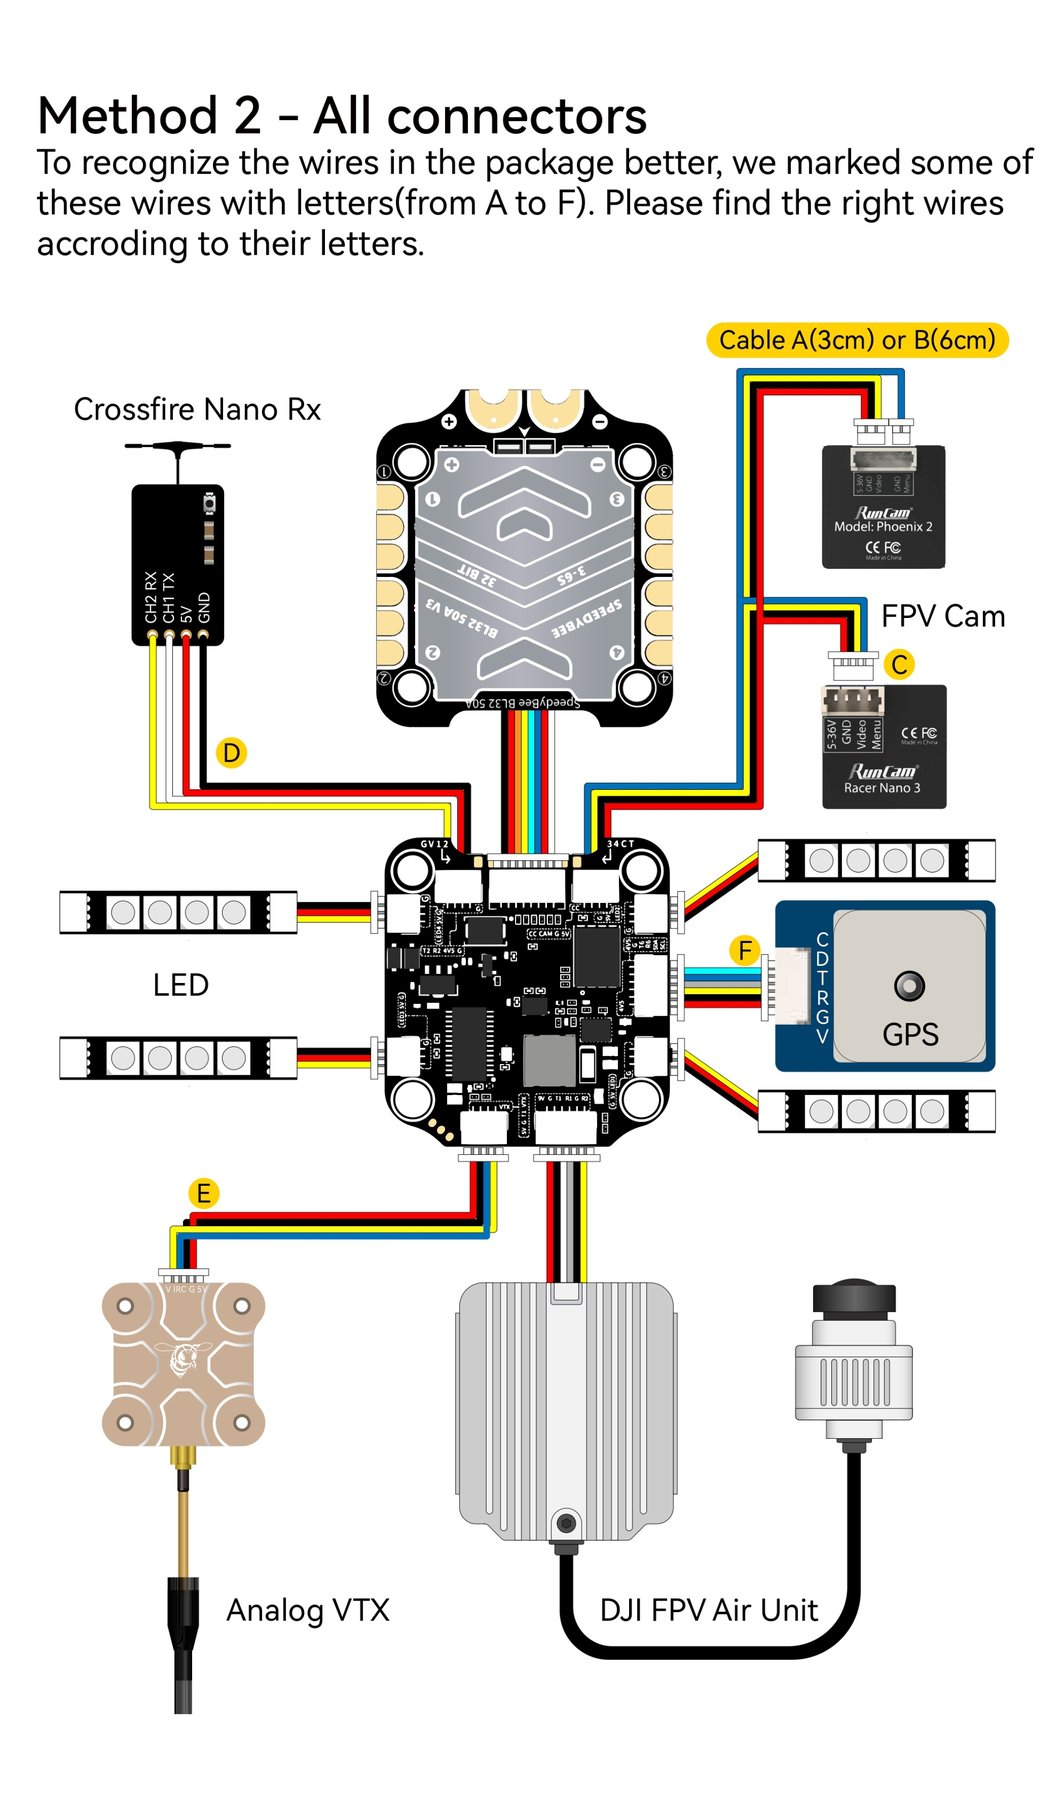 SpeedyBee F7 V3
Die Flugsteuerung ist die kompakte Steuerplatine einer Drohne: Sie liest IMU und Barometer, mischt die Steuerbefehle und gibt sie an die Regler (ESC) weiter. Typisch sind Platinen mit Betaflight, INAV oder ArduPilot für FPV-Drohnen und kleine Starrflügler.
Abmessungen (mm)
Maße von Modul, Trägerplatine oder Gehäuse; bei FPV-Platinen zusätzlich das Lochbild. Bei Modul-Autopiloten das Baseboard mitrechnen.
Anzahl Barometer
Zahl der Luftdrucksensoren für die Höhenmessung. Ein zweites Barometer dient als Rückfallebene.
Eingangsspannung (V)
Zulässige Versorgungsspannung, entweder geregelte Spannung vom Stromversorgungsmodul oder direkt die Akkuspannung (in S). Bei Platinen mit direkter Akkuversorgung auf die zulässige Zellenzahl achten.
Unterstützte Firmware
Flugsoftware, die auf der Hardware läuft, etwa PX4, ArduPilot, Betaflight, INAV oder Herstellersysteme. Die Wahl bestimmt Funktionen, Bodenstation und Zertifizierungsweg; offene Firmware ist breit dokumentiert.
Gewicht (g)
Masse des Bauteils in Gramm laut Hersteller. Prüfen Sie, ob Kabel, Halterung oder Zubehör mitgewogen sind, denn die Hersteller geben das unterschiedlich an.
Anzahl IMU
Zahl der Inertialmesseinheiten (IMU). Mehrere IMU erlauben Plausibilitätsprüfung und Umschaltung bei Sensorfehlern, was für gewerbliche Einsätze wichtig ist.
IMU-Typen
Verbaute Sensorbausteine, z. B. ICM-42688-P, BMI088 oder ADIS16470. Unterschiedliche Typen in einem Gerät verringern das Risiko, dass ein gemeinsamer Fehler alle IMU zugleich trifft.
NDAA-konform
Gibt an, ob der Hersteller die Erfüllung der US-Beschaffungsregeln (NDAA) ausdrücklich erklärt. Der Wert ist nur bei ausdrücklicher Herstellerangabe „ja“; leer heißt „keine Aussage gefunden“, nicht „nein“.
Prozessor
Hauptprozessor der Flugsteuerung, oft ein STM32-Mikrocontroller (F4, F7, H7), bei Autopiloten teils mit Hilfsprozessor für die Ausgänge. Schnellere Prozessoren erlauben aufwendigere Filter, mehr Sensoren und Firmware wie PX4 oder ArduPilot.
Schnittstellen
Anschlüsse für Peripherie, etwa UART, CAN, I2C, PWM-Ausgänge, Ethernet oder Telemetrie-Ports. Genug freie Ports für GNSS, Funk, Regler (ESC) und Nutzlast vermeiden später Adapterlösungen.
Wichtig sind Lochbild und Größe passend zum Rahmen, die Zahl der UART-Anschlüsse für Empfänger, Videofunk, GNSS und Telemetrie sowie die unterstützte Firmware. H7-Prozessoren bieten Reserven für ArduPilot und aufwendige Filter, F4- und F7-Platinen genügen für viele FPV-Einsätze. Ein eingebautes OSD blendet Flugdaten ins analoge Videobild ein. Die zulässige Eingangsspannung muss zur Zellenzahl passen, wenn die Platine direkt am Akku hängt. Auf Herstellerseiten als eingestellt geführte Platinen sind vermerkt, Nachfolger wurden nicht immer geprüft.
Einige SpeedyBee-Platinen sind beim Hersteller als eingestellt geführt; Nachfolgemodelle sind nicht in allen Fällen geprüft.
Welche Firmware brauche ich für FPV-Rennen?
Für FPV-Freestyle und Rennen ist Betaflight verbreitet, für GPS-Funktionen und Starrflügler INAV oder ArduPilot.
Was ist ein OSD?
Eine Einblendung von Akkuspannung, Flugzeit und weiteren Werten ins Videobild der FPV-Brille.
Warum zählt die Zahl der UART-Anschlüsse?
Jedes serielle Zusatzgerät wie Empfänger, GNSS oder Videofunk belegt einen UART; zu wenige Anschlüsse begrenzen die Ausbaumöglichkeiten.