Autopiloten für Drohnen
Hersteller in dieser Gruppe:
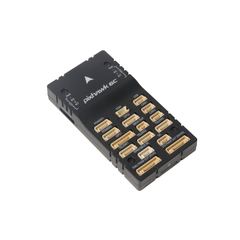
 ARK Electronics ARKV6X
Ein Autopilot ist eine Flugsteuerung für automatische Missionen, Vermessung und gewerbliche Einsätze, meist mit PX4 oder ArduPilot. Er verarbeitet Daten von IMU, Barometer, GNSS und Kompass und steuert Regler (ESC), Servos und Nutzlast.
Abmessungen (mm)
Maße von Modul, Trägerplatine oder Gehäuse; bei FPV-Platinen zusätzlich das Lochbild. Bei Modul-Autopiloten das Baseboard mitrechnen.
Anzahl Barometer
Zahl der Luftdrucksensoren für die Höhenmessung. Ein zweites Barometer dient als Rückfallebene.
Eingangsspannung (V)
Zulässige Versorgungsspannung, entweder geregelte Spannung vom Stromversorgungsmodul oder direkt die Akkuspannung (in S). Bei Platinen mit direkter Akkuversorgung auf die zulässige Zellenzahl achten.
Unterstützte Firmware
Flugsoftware, die auf der Hardware läuft, etwa PX4, ArduPilot, Betaflight, INAV oder Herstellersysteme. Die Wahl bestimmt Funktionen, Bodenstation und Zertifizierungsweg; offene Firmware ist breit dokumentiert.
Gewicht (g)
Bei Modul-Autopiloten das Modul ohne Baseboard, sofern die Notiz nichts anderes sagt. Für die Gewichtsbilanz Trägerplatine und Kabel ergänzen.
Anzahl IMU
Zahl der Inertialmesseinheiten (IMU). Mehrere IMU erlauben Plausibilitätsprüfung und Umschaltung bei Sensorfehlern, was für gewerbliche Einsätze wichtig ist.
IMU-Typen
Verbaute Sensorbausteine, z. B. ICM-42688-P, BMI088 oder ADIS16470. Unterschiedliche Typen in einem Gerät verringern das Risiko, dass ein gemeinsamer Fehler alle IMU zugleich trifft.
NDAA-konform
Gibt an, ob der Hersteller die Erfüllung der US-Beschaffungsregeln (NDAA) ausdrücklich erklärt. Der Wert ist nur bei ausdrücklicher Herstellerangabe „ja“; leer heißt „keine Aussage gefunden“, nicht „nein“.
Prozessor
Hauptprozessor der Flugsteuerung, oft ein STM32-Mikrocontroller (F4, F7, H7), bei Autopiloten teils mit Hilfsprozessor für die Ausgänge. Schnellere Prozessoren erlauben aufwendigere Filter, mehr Sensoren und Firmware wie PX4 oder ArduPilot.
Schnittstellen
Anschlüsse für Peripherie, etwa UART, CAN, I2C, PWM-Ausgänge, Ethernet oder Telemetrie-Ports. Genug freie Ports für GNSS, Funk, Regler (ESC) und Nutzlast vermeiden später Adapterlösungen.
Für gewerbliche Drohnen zählen Redundanz (mehrere IMU unterschiedlicher Typen, zwei Barometer), eine verbreitete offene Firmware und genug Schnittstellen für GNSS, Funk und Nutzlast. Modul-Autopiloten mit Trägerplatine erlauben den Wechsel des Moduls, ohne die Verkabelung neu zu machen. Für Behördenaufträge in den USA kann NDAA-Konformität verlangt sein; sie ist nur bei ausdrücklicher Herstellererklärung vermerkt. Prüfen Sie die Eingangsspannung und ob ein passendes Stromversorgungsmodul vorhanden ist. Herstellergebundene Systeme bieten oft fertige Integration, aber weniger Freiheit bei Nutzlast und Bodenstation.
Das Gewicht von Modul-Autopiloten gilt in der Regel ohne Trägerplatine.
„NDAA-konform“ ist nur gesetzt, wo der Hersteller es ausdrücklich erklärt; ein leeres Feld heißt nicht „nein“.
Was ist der Unterschied zwischen Autopilot und Flugsteuerung?
Beide stabilisieren die Drohne. In diesem Bereich steht „Autopilot“ für Steuerungen für automatische und gewerbliche Missionen, „Flugsteuerung“ für kompakte Platinen, meist für FPV-Drohnen.
Warum haben Autopiloten mehrere IMU?
Fällt ein Sensor aus oder liefert falsche Werte, kann die Firmware auf einen anderen umschalten.
Was heißt PX4 und ArduPilot?
Zwei verbreitete offene Flugsoftware-Projekte mit eigener Bodenstation und großer Gemeinschaft.