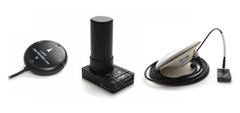
Moduły RTK GNSS do dronów
Producenci w tej grupie:
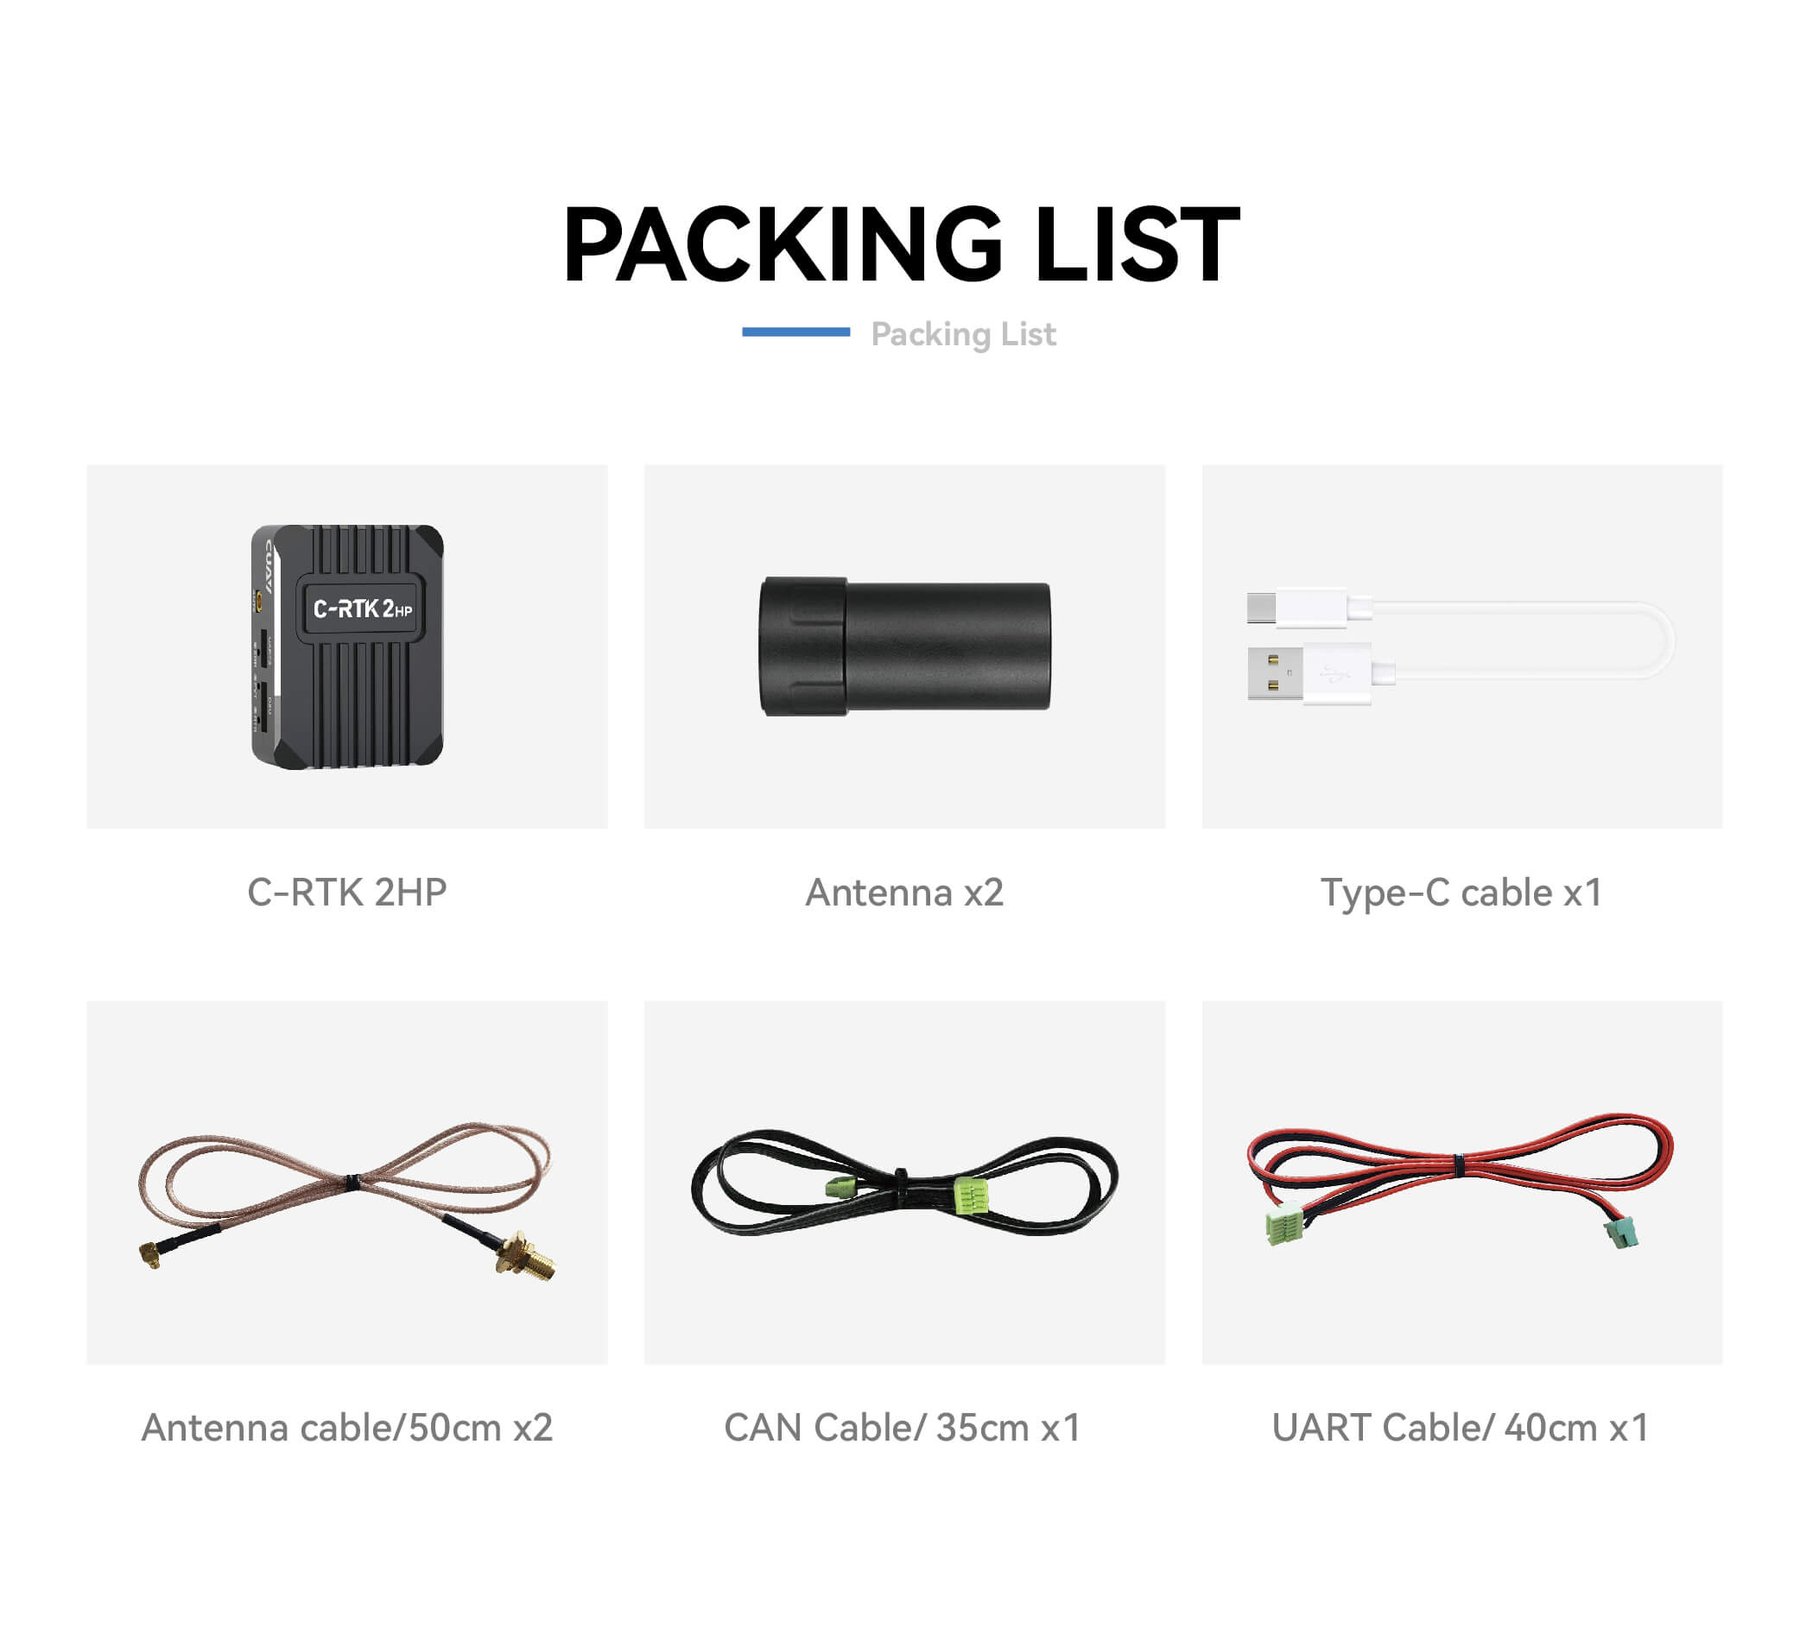 CUAV C-RTK2
Moduły RTK to odbiorniki GNSS, które dzięki poprawkom ze stacji bazowej lub z serwisu poprawek osiągają dokładność centymetrową. Stosuje się je w geodezji, przy precyzyjnym lądowaniu i w lotach wielu dronów.
Chipset
Układ odbiornika GNSS, na przykład u-blox ZED-F9P, X20 lub Septentrio mosaic. Chipset decyduje o pasmach, systemach i osiągalnej dokładności; płytka wokół niego decyduje o antenie, kompasie i złączach.
Pasma częstotliwości
Wykorzystywane pasma sygnału, na przykład tylko L1 albo dodatkowo L2, L5 i E5a. Odbiorniki wielopasmowe korygują błędy opóźnienia w jonosferze i szybciej oraz stabilniej uzyskują rozwiązanie RTK.
Dokładność pozioma (cm)
Podstawowa pozioma dokładność RTK w centymetrach, bez składnika ppm, który rośnie wraz z odległością od stacji bazowej. Producenci podają ją raz jako CEP (promień, w którym leży połowa pomiarów), raz jako RMS (średnia kwadratowa, przy błędach rozłożonych kołowo około 63 % pomiarów); wartości należy więc porównywać tylko razem z uwagą o dokładności.
Uwaga o dokładności
Oryginalna informacja producenta z metodą pomiaru (CEP lub RMS), składnikiem ppm i warunkami. Jeśli brak tam liczby, dokładność nie jest potwierdzona i nie powinna trafiać do rankingów.
Masa (g)
Masa podzespołu w gramach według producenta. Warto sprawdzić, czy obejmuje przewody, uchwyt lub akcesoria, bo producenci podają ją w różny sposób.
Kompas
Wbudowany czujnik pola magnetycznego, na przykład RM3100, IST8310 lub BMM150. Kompas w module GNSS znajduje się daleko od przewodów zasilających i silników, dzięki czemu mierzy z mniejszymi zakłóceniami.
Obsługa RTK
Prawda, gdy odbiornik przetwarza poprawki RTK ze stacji bazowej lub z serwisu poprawek. Bez RTK dokładność mieści się w zakresie metrów, z RTK w zakresie centymetrów.
Interfejsy
Złącza do kontrolera lotu, na przykład UART, I2C, USB lub DroneCAN. Moduły CAN mogą pracować z dłuższymi przewodami i z kilkoma urządzeniami na jednej magistrali.
Systemy satelitarne
Odbierane konstelacje GNSS, takie jak GPS, Galileo, GLONASS, BeiDou, QZSS, NavIC, oraz poprawki SBAS. Więcej systemów oznacza więcej widocznych satelitów, co pomaga w gęstej zabudowie i pod drzewami.
Częstotliwość aktualizacji (Hz)
Ile razy na sekundę odbiornik podaje nową pozycję. Wyższa częstotliwość pomaga przy szybkim locie i precyzyjnej regulacji; wartość maksymalna często dotyczy tylko części systemów satelitarnych.
Odbiorniki wielopasmowe (np. L1, L2, L5) szybciej i stabilniej uzyskują rozwiązanie RTK niż jednopasmowe. Obsługa większej liczby systemów satelitarnych pomaga przy ograniczonym widoku nieba. Do połączenia z PX4 lub ArduPilot wygodne są moduły DroneCAN z kompasem, do własnej integracji płytki z UART i USB. Dokładność należy porównywać tylko razem z metodą pomiaru (CEP lub RMS) i składnikiem ppm. Trzeba też ustalić, skąd pochodzą poprawki: z własnej stacji bazowej, przez łącze radiowe czy z serwisu poprawek przez sieć komórkową.
Dokładność jest podawana przez producentów jako CEP lub RMS, a w RTK bez składnika ppm zależnego od odległości. Wartości są wyświetlane tylko razem z uwagą o dokładności i bez niej nie trafiają do rankingów.
Czym różni się CEP od RMS?
CEP to promień, w którym leży połowa pomiarów. RMS to średnia kwadratowa odchyłek i przy błędach rozłożonych kołowo obejmuje około 63 % pomiarów; ten sam odbiornik ma więc mniejszą wartość CEP niż RMS.
Co oznacza składnik ppm?
To część błędu, która rośnie wraz z odległością między stacją bazową a dronem. Im dalej jest stacja bazowa, tym więcej dodaje się do wartości podstawowej.
Czy do RTK potrzebna jest własna stacja bazowa?
Niekoniecznie. Zamiast własnej stacji można korzystać z serwisów poprawek przez internet, o ile dron lub stacja naziemna ma do nich dostęp.