RTK-GNSS-Module für Drohnen
Hersteller in dieser Gruppe:
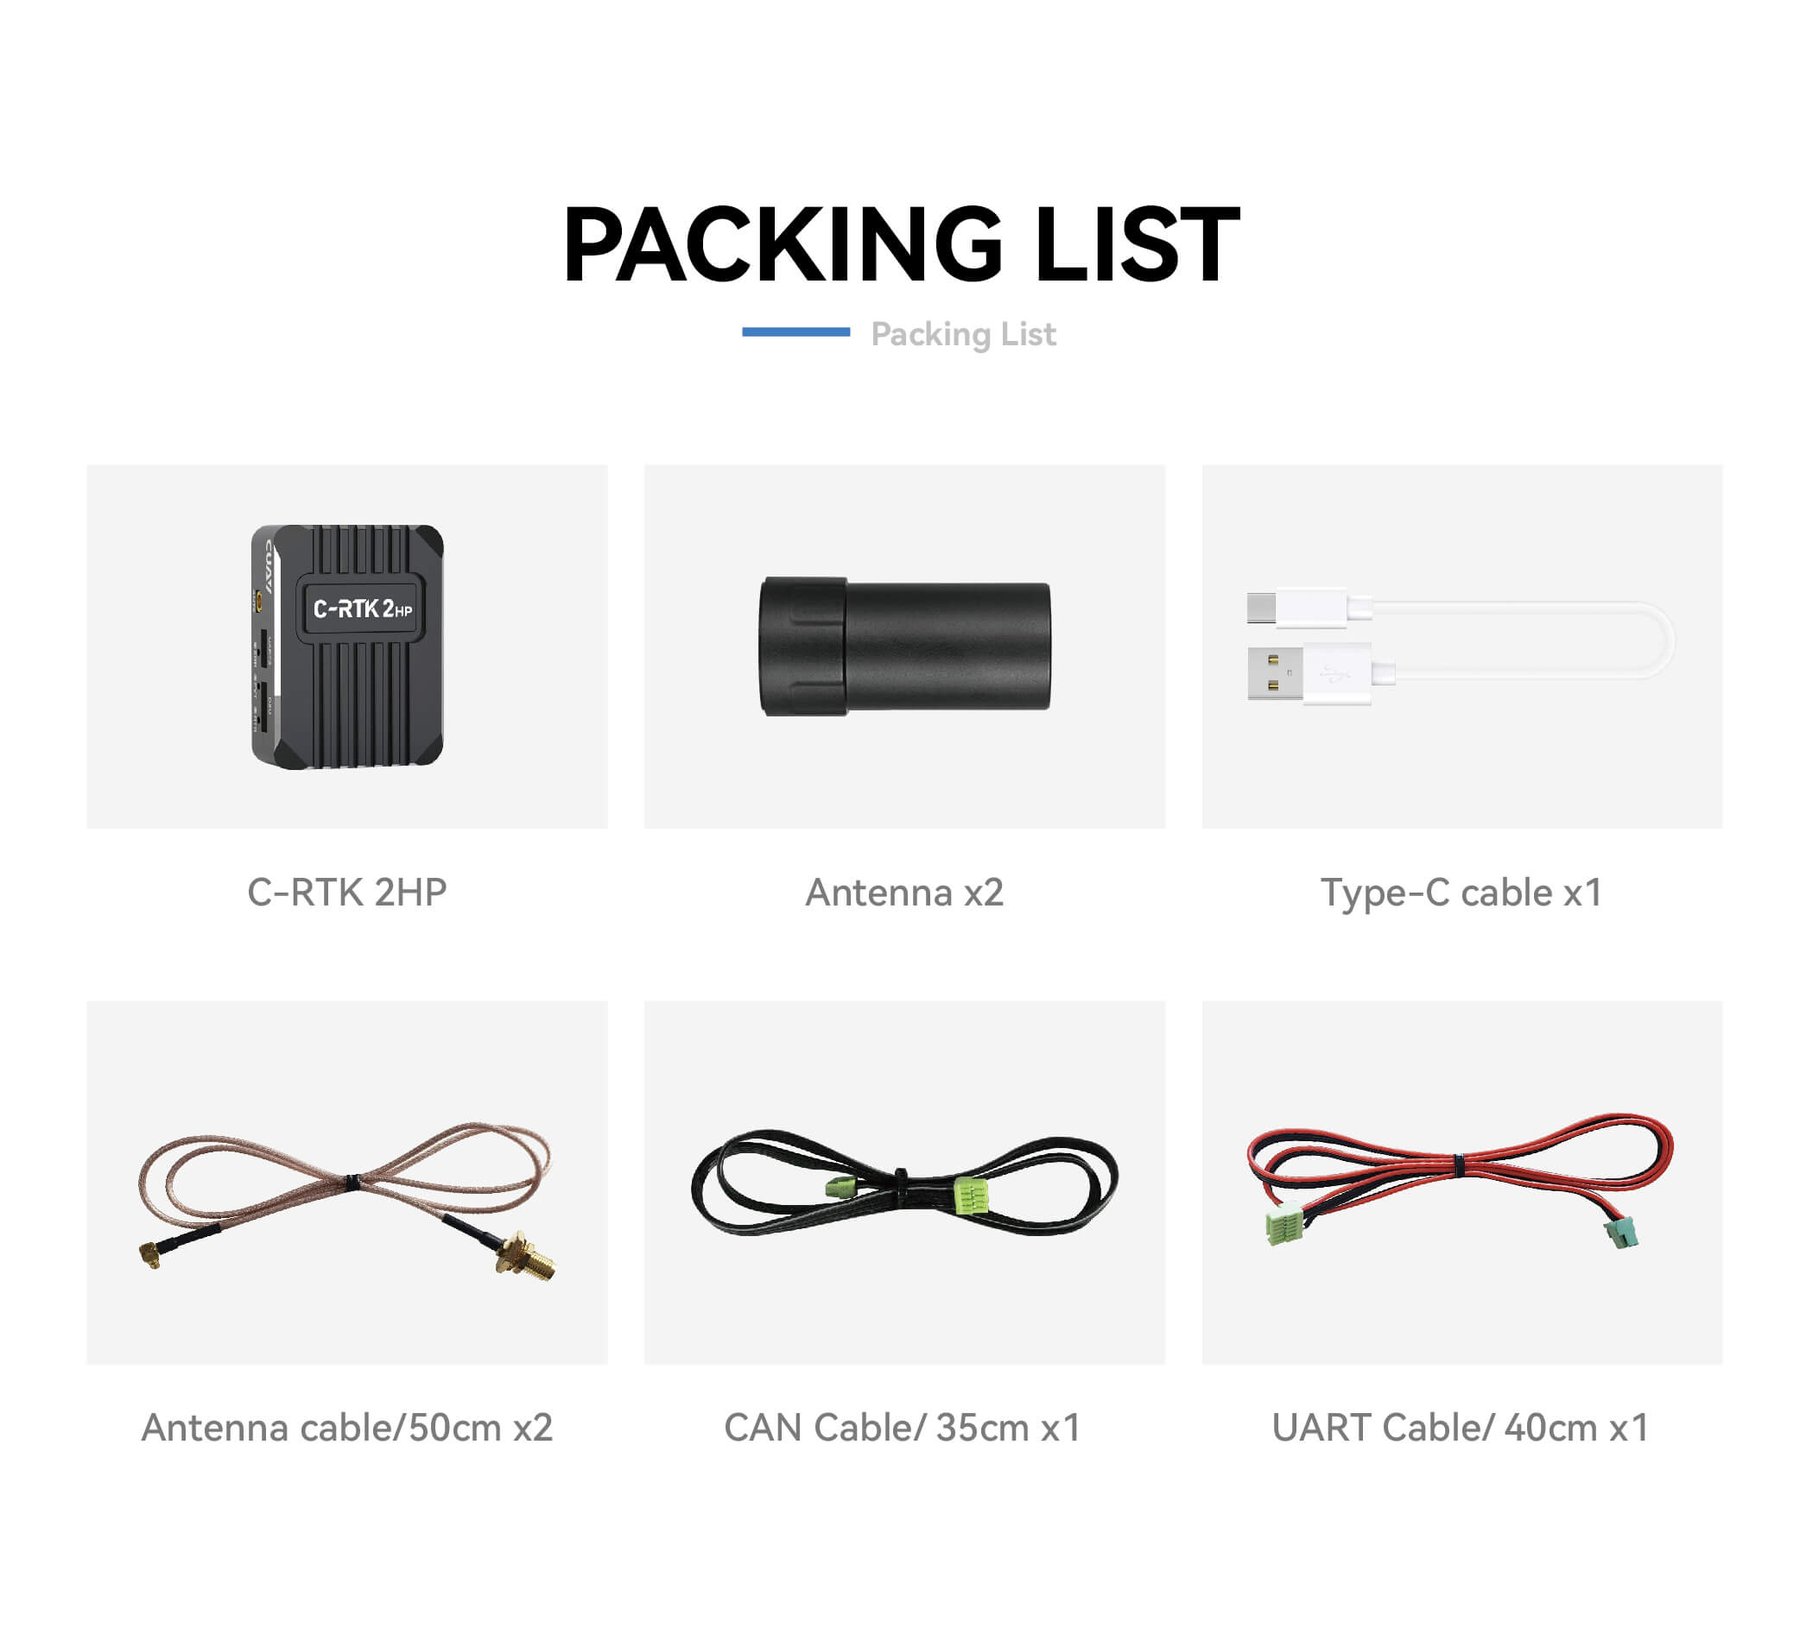 CUAV C-RTK2
RTK-Module sind GNSS-Empfänger, die mit Korrekturdaten einer Basisstation oder eines Korrekturdienstes Zentimetergenauigkeit erreichen. Sie werden für Vermessung, präzise Landungen und Flüge mit mehreren Drohnen genutzt.
Chipsatz
GNSS-Empfängerbaustein, etwa u-blox ZED-F9P, X20 oder Septentrio mosaic. Der Chipsatz bestimmt Bänder, Systeme und erreichbare Genauigkeit; die Platine darum bestimmt Antenne, Kompass und Anschlüsse.
Frequenzbänder
Genutzte Signalbänder, etwa nur L1 oder zusätzlich L2, L5 und E5a. Mehrbandempfänger korrigieren Laufzeitfehler der Ionosphäre und erreichen RTK-Lösungen schneller und stabiler.
Horizontale Genauigkeit (cm)
Horizontaler RTK-Grundwert in Zentimetern ohne den entfernungsabhängigen ppm-Anteil, der mit dem Abstand zur Basis wächst. Die Hersteller messen teils als CEP (Radius, in dem die Hälfte der Messungen liegt), teils als RMS (quadratisches Mittel, bei kreisförmig verteilten Fehlern rund 63 % der Messungen); Werte daher nur zusammen mit dem Genauigkeitshinweis vergleichen.
Genauigkeitshinweis
Originalangabe des Herstellers mit Messart (CEP oder RMS), ppm-Anteil und Bedingungen. Steht dort „keine Zahl“, ist die Genauigkeit nicht belegt und sollte nicht gerankt werden.
Gewicht (g)
Masse des Bauteils in Gramm laut Hersteller. Prüfen Sie, ob Kabel, Halterung oder Zubehör mitgewogen sind, denn die Hersteller geben das unterschiedlich an.
Kompass
Eingebauter Magnetfeldsensor, etwa RM3100, IST8310 oder BMM150. Ein Kompass im GNSS-Modul sitzt weit weg von Stromleitungen und Motoren und misst dadurch ungestörter.
RTK-fähig
Wahr, wenn der Empfänger RTK-Korrekturen von einer Basisstation oder einem Korrekturdienst verarbeitet. Ohne RTK liegt die Genauigkeit im Meterbereich, mit RTK im Zentimeterbereich.
Schnittstellen
Anschlüsse zur Flugsteuerung, etwa UART, I2C, USB oder DroneCAN. CAN-Module lassen sich mit längeren Kabeln und mehreren Geräten an einem Bus betreiben.
Satellitensysteme
Empfangene GNSS-Konstellationen wie GPS, Galileo, GLONASS, BeiDou, QZSS, NavIC sowie SBAS-Korrekturen. Mehr Systeme heißen mehr sichtbare Satelliten, was in Häuserschluchten und unter Bäumen hilft.
Aktualisierungsrate (Hz)
Wie oft je Sekunde der Empfänger eine neue Position ausgibt. Höhere Raten helfen bei schnellen Flügen und präziser Regelung; der Höchstwert gilt oft nur für einen Teil der Satellitensysteme.
Mehrbandempfänger (z. B. L1, L2, L5) finden schneller und stabiler eine RTK-Lösung als Einbandempfänger. Mehr unterstützte Satellitensysteme helfen bei eingeschränkter Sicht zum Himmel. Für die Anbindung an PX4 oder ArduPilot sind DroneCAN-Module mit Kompass bequem, für eigene Integration Platinen mit UART und USB. Die Genauigkeit nur zusammen mit Messart (CEP oder RMS) und ppm-Anteil vergleichen. Außerdem ist zu klären, woher die Korrekturdaten kommen: eigene Basisstation, Funkverbindung oder Mobilfunk-Korrekturdienst.
Genauigkeiten werden je Hersteller als CEP oder RMS angegeben und gelten bei RTK ohne den entfernungsabhängigen ppm-Anteil. Werte werden nur zusammen mit dem Genauigkeitshinweis angezeigt und nicht ohne ihn gerankt.
Was ist der Unterschied zwischen CEP und RMS?
CEP ist der Radius, in dem die Hälfte der Messungen liegt. RMS ist das quadratische Mittel der Abweichungen und umfasst bei kreisförmig verteilten Fehlern rund 63 % der Messungen; derselbe Empfänger hat daher einen kleineren CEP- als RMS-Wert.
Was bedeutet der ppm-Anteil?
Ein Fehleranteil, der mit dem Abstand zwischen Basis und Drohne wächst. Je weiter die Basis entfernt ist, desto mehr kommt zum Grundwert hinzu.
Brauche ich für RTK eine eigene Basisstation?
Nicht unbedingt. Statt einer eigenen Basis lassen sich auch Korrekturdienste über das Internet nutzen, sofern die Drohne oder Bodenstation Zugang dazu hat.